LingBot-Map: 3D-реконструкция в реальном времени от ECCV 2026
LingBot-Map — open-source модель для потоковой 3D-реконструкции сцен из обычной RGB-камеры в ~20 FPS. Кандидат на Best Paper ECCV 2026.
Робот научился помнить пространство: что такое LingBot-Map
Команда Robbyant открыла исходный код LingBot-Map — потоковой модели для 3D-реконструкции, которая работает с обычной RGB-камерой и в реальном времени восстанавливает позу камеры и структуру сцены во время записи видео. Статья «Geometric Context Transformer for Streaming 3D Reconstruction» получила статус ECCV 2026 Oral и будет представлена на конференции устно.
На GitHub проект набрал более 16 900 звёзд и около 1 885 форков, неоднократно попадая в GitHub Trending.
Ключевые технические решения
В основе модели лежит Geometric Context Transformer (GCT) — архитектура, объединяющая привязку координат, плотные геометрические признаки и долгосрочную коррекцию дрейфа в едином потоковом фреймворке через три механизма: anchor context, pose-reference window и trajectory memory.
Эффективность инференса
Feed-forward архитектура с постраничным KV-кешем (paged KV cache attention) обеспечивает стабильный инференс ~20 FPS при разрешении 518×378 на последовательностях, превышающих 10 000 кадров.
Благодаря фиксированным константам размеров anchor и window, использование памяти растёт лишь на 6 токенов на кадр — это примерно 80-кратное сокращение роста памяти по сравнению с неограниченным каузальным вниманием, что позволяет обрабатывать последовательности из 10 000+ кадров на одном GPU.
Результаты на бенчмарках
Модель демонстрирует до 10-кратного улучшения AUC@15 в оценке позы камеры и прирост F1-score на 21.7 пункта в задаче 3D-реконструкции по сравнению с лучшими предыдущими потоковыми методами.
| Бенчмарк | Метрика | LingBot-Map | Лучший конкурент | Прирост |
|---|---|---|---|---|
| Oxford Spires | AUC@15 | 63.22 | 49.84 (DA3) | +13.38 |
| Tanks & Temples | AUC@30 | 92.34 | 71.39 (InfiniteVGGT) | +20.95 |
| ETH3D | ATE | 0.22 | 0.86 (Wint3R) | ~4× ниже |
| 7-Scenes | F1 | 82.38 | 78.81 (Wint3R) | +3.57 |
| NRGBD | F1 | 65.10 | 56.96 (Wint3R) | +8.14 |
При этом, работая в потоковом онлайн-режиме, LingBot-Map превосходит сильнейшие офлайн-методы: AUC@15 = 63.22 против 49.84 у DA3 и 23.84 у VGGT.
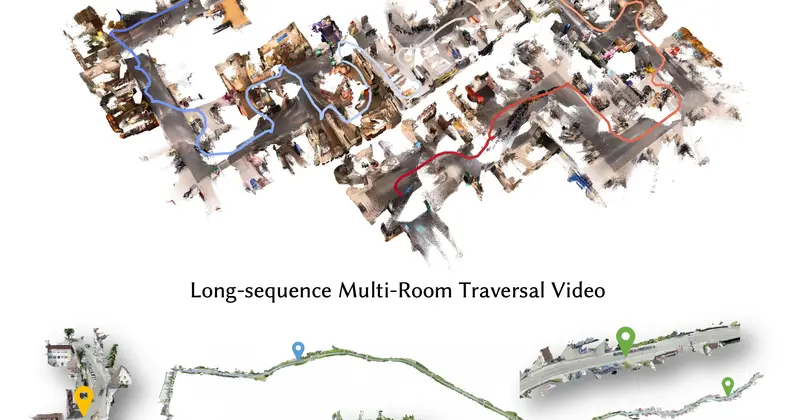
«В длинных последовательностях с несколькими комнатами и резкими изменениями ракурса LingBot-Map демонстрирует исключительную робастность» — из описания проекта на GitHub.
Архитектура системы
graph LR
    A[Входной кадр RGB] --> B[Geometric Context Attention]
    B --> C1[Anchor Context\nпривязка координат]
    B --> C2[Pose-Reference Window\nлокальные геометрические признаки]
    B --> C3[Trajectory Memory\nдолгосрочная коррекция дрейфа]
    C1 --> D[Task Heads]
    C2 --> D
    C3 --> D
    D --> E1[Поза камеры]
    D --> E2[Карта глубины]
    E1 --> F[3D Point Cloud]
    E2 --> F
Как начать использовать
# Установка окружения
conda create -n lingbot-map python=3.10 -y
conda activate lingbot-map

# Установка PyTorch с CUDA 12.8
pip install torch==2.8.0 torchvision==0.23.0 --index-url https://download.pytorch.org/whl/cu128

# Установка lingbot-map
pip install -e .

# Установка FlashInfer (рекомендуется)
pip install --index-url https://pypi.org/simple flashinfer-python

# Запуск демо
python demo.py --model_path /path/to/lingbot-map.pt \
    --image_folder example/courthouse --mask_sky
В апреле 2026 года был опубликован демо-пример обработки сверхдлинного видео: около 25 000 кадров (13-минутный обход помещений) с рендерингом через офлайн-пайплайн.
--mode windowed) или настроить параметр --keyframe_interval.Почему это важно для отрасли
Архитектура достигает превосходной оценки позы камеры и плотной 3D-реконструкции на разнообразных бенчмарках, открывая реальные применения в робототехнике и дополненной реальности.
Главный прорыв LingBot-Map — не только в цифрах точности, но и в практичности: модель работает в реальном времени с дешёвой RGB-камерой, без лидара или специализированного оборудования. Это делает качественную пространственную память доступной для широкого круга устройств — от автономных роботов до смартфонов.
Модели доступны на Hugging Face и ModelScope, исходный код — на GitHub.